Как устроено автоматическое штабелирование паллет
Установка паллеты на стеллаж требует большей точности, чем её обычная перевозка по складу. Оператор погрузчика должен правильно подвести вилы под груз, убедиться в его устойчивости, поднять на необходимую высоту и разместить в ячейке, не задев соседние конструкции. При интенсивной обработке товаров эти действия повторяются десятки и сотни раз за смену. Малейшая ошибка может привести к повреждению упаковки, оборудования или самого груза.
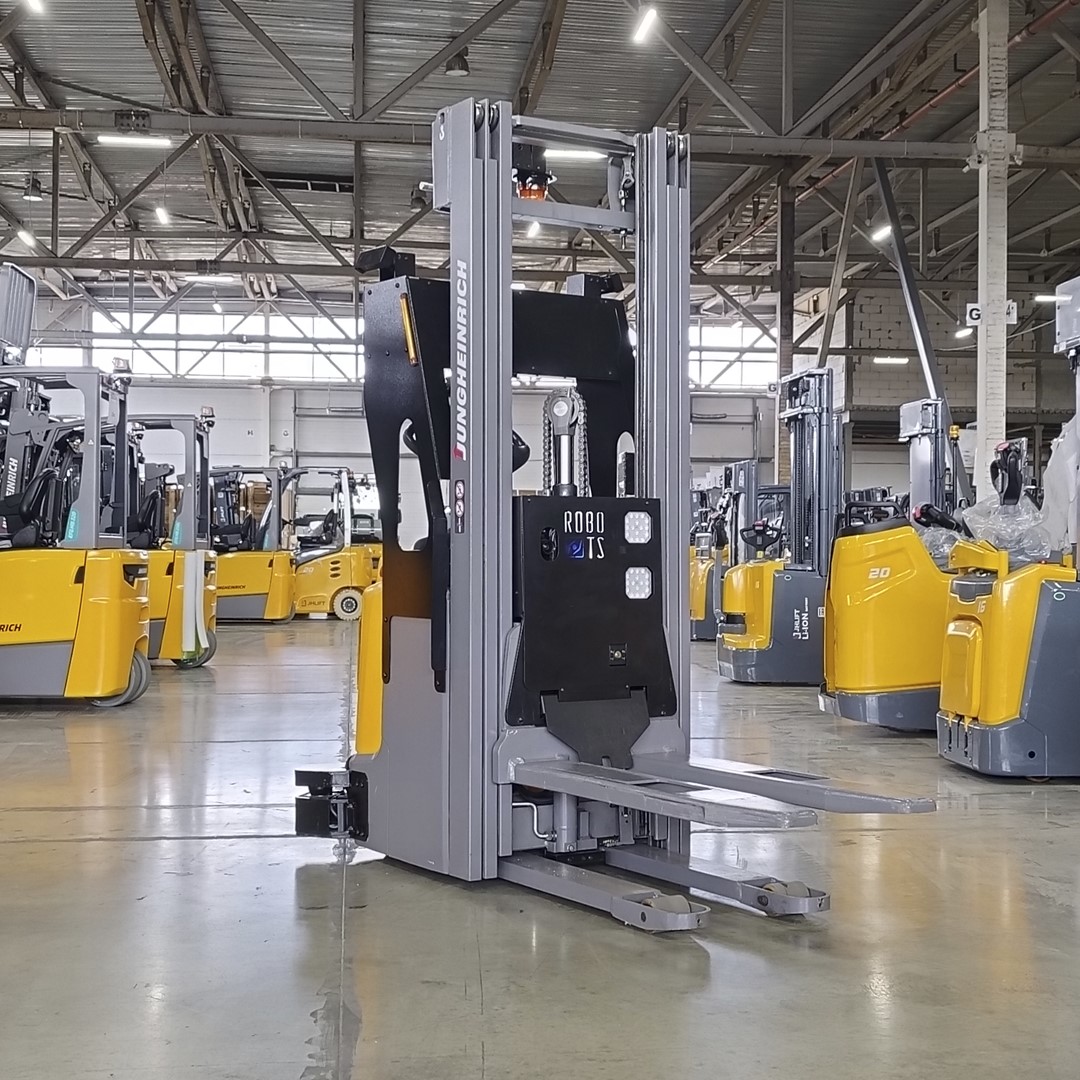
Автоматизировать такую последовательность операций позволяет робот-штабелер, который совмещает функции вилочного погрузчика с системой автономной навигации и контроля положения паллеты. Его задача заключается не просто в доставке товара к стеллажу. Машина должна определить местоположение груза, правильно выполнить захват, переместиться к назначенной точке и установить паллету с необходимой точностью. Для этого используются датчики, электронная карта склада и алгоритмы управления движением.
Как робот определяет положение паллеты
На обычном складе паллеты редко стоят с геометрической точностью. После разгрузки автомобиля груз может оказаться немного смещённым относительно разметки, развёрнутым под небольшим углом или установленным не совсем параллельно соседним паллетам. Человек способен заметить подобные отклонения и скорректировать положение погрузчика. Роботизированной технике для этого требуются средства измерения и обработки данных.
Перед захватом система анализирует положение паллеты относительно вил и определяет допустимую траекторию подъезда. Для этого могут применяться лазерные сканеры, камеры и датчики, контролирующие расстояние до груза. Полученная информация позволяет скорректировать движение машины и компенсировать небольшие отклонения в размещении товара.
Например, роботизированный штабелер РОБО-ТС рассчитан на захват паллет с отклонением положения до 200 мм и угла разворота до 15 градусов. Это позволяет работать с грузами, которые расположены не строго по заданным координатам. Однако возможности автоматической корректировки имеют пределы, поэтому подготовка паллет остаётся важной частью складского процесса.
Если система обнаруживает повреждение поддона, значительное нарушение геометрии или положение, при котором безопасный захват невозможен, операция должна быть остановлена. Подобное решение помогает предотвратить падение груза и повреждение оборудования. Автоматизация не отменяет контроль качества тары, а делает требования к её состоянию более последовательными.
От захвата до установки на стеллаж
Рабочий цикл автоматического штабелирования начинается с получения задания. Система управления указывает роботу, какую паллету необходимо забрать и куда её следует доставить. После проверки доступности маршрута машина направляется к исходной точке, определяет положение груза и выполняет захват.
Далее робот перемещает паллету к заданной зоне хранения. Во время движения важно контролировать не только маршрут, но и положение груза на вилах. Резкие изменения скорости, неровности покрытия и повороты способны повлиять на устойчивость перевозимого товара. Поэтому параметры движения должны соответствовать массе и габаритам груза, а также условиям конкретного участка.
Перед установкой паллеты в стеллажную ячейку требуется дополнительное позиционирование. Машина должна правильно совместить груз с местом хранения и обеспечить достаточные зазоры для безопасного размещения. После установки вилы освобождаются от нагрузки, а робот отводит их таким образом, чтобы не сдвинуть паллету и не задеть элементы стеллажа.
Полная последовательность автоматической операции включает несколько этапов:
- получение задания от системы управления складом;
- определение местоположения паллеты и проверку условий захвата;
- подъезд к грузу, позиционирование вил и подъём паллеты;
- перевозку к заданной зоне хранения;
- точное размещение груза в стеллажной ячейке;
- подтверждение выполнения операции и получение следующего задания.
Последний этап имеет не меньшее значение, чем физическое перемещение товара. После завершения задания информационная система должна получить подтверждение, что груз действительно доставлен в нужное место. Иначе между фактическим расположением паллет и учётными данными могут возникнуть расхождения, которые осложнят последующую комплектацию заказов.
Почему точность навигации влияет на работу склада
Роботизированный штабелер выполняет операции в пространстве, где одновременно могут находиться сотрудники, погрузчики и другое оборудование. При этом ему необходимо не просто доехать до нужной точки, а занять положение, позволяющее безопасно поднять или установить груз. Именно поэтому точность навигации становится одним из ключевых технических параметров.
Для определения координат используются данные лазерных сканеров и одометрии, то есть измерения перемещения машины по параметрам движения её колёс. Система сопоставляет эти сведения с картой окружающего пространства и непрерывно уточняет собственное положение. Такой подход позволяет ориентироваться без обязательной установки направляющих рельсов или магнитных лент по всему маршруту.
У штабелера РОБО-ТС в технических характеристиках заявлена точность позиционирования 30 мм. Однако при оценке реальной возможности установки паллет необходимо учитывать не только точность движения машины. На результат влияют состояние пола, геометрия стеллажей, размеры поддонов и допустимые отклонения при размещении конкретного груза.
Наличие препятствий также требует постоянного анализа обстановки. Если перед роботом появляется человек или другая складская техника, система должна снизить скорость либо остановить движение. При необходимости маршрут может быть скорректирован, если это допускается действующими правилами безопасности.
Для складов со сложной планировкой важна возможность настройки приоритетов движения. Например, на узком участке один робот может ожидать, пока другой завершит перевозку и освободит проход. Такой порядок предотвращает ситуации, в которых несколько машин одновременно пытаются использовать ограниченное пространство.
Как штабелеры взаимодействуют с другим оборудованием
Роботизация хранения не ограничивается установкой паллет на стеллажи. Во многих распределительных центрах грузы поступают с конвейерных линий, перемещаются между отдельными зонами обработки и передаются другим транспортным системам. Чтобы роботизированный штабелер стал частью единого технологического процесса, необходимо согласовать его работу с остальным оборудованием.
Например, при получении паллеты с конвейера важно обеспечить правильное положение груза в точке передачи. Робот должен подъехать к назначенному месту только тогда, когда паллета подготовлена к захвату, а оборудование находится в безопасном состоянии. После передачи груза конвейер может продолжить работу, а штабелер отправляется к стеллажам.
При использовании нескольких роботов возникает задача распределения транспортных заданий. Система управления должна определять, какая машина свободна, какие маршруты доступны и требуется ли резервировать отдельные зоны. В противном случае автономная техника может создавать заторы вместо сокращения времени обработки грузов.
Для решения подобных задач применяется централизованное управление роботизированным комплексом. Оно позволяет координировать перемещения, исключать одновременный доступ нескольких машин к одному рабочему участку и передавать данные в WMS или ERP предприятия.
При этом интеграция требует предварительного согласования правил обмена информацией. Необходимо определить, какие события считаются началом и завершением операции, каким образом обрабатываются ошибки и кто отвечает за повторное назначение задания после остановки оборудования.
Что учитывать перед внедрением автоматического штабелирования
Технические характеристики робота имеют значение только в сочетании с параметрами склада. Даже машина с высокой точностью позиционирования не сможет эффективно работать там, где недостаточно пространства для разворота, повреждено напольное покрытие или нарушена геометрия стеллажных конструкций.
Перед внедрением необходимо проверить ширину проездов, высоту размещения паллет, допустимую нагрузку на пол и соответствие массы грузов возможностям оборудования. Отдельно оцениваются участки пересечения маршрутов, зоны интенсивного движения персонала и места временного хранения товаров.
Не менее важна стандартизация самих паллет. Если предприятие использует поддоны различной конструкции, необходимо заранее определить, какие из них подходят для автоматизированного захвата. Следует учитывать состояние нижних опор, размеры отверстий для вил и устойчивость размещённого груза.
Практические испытания лучше проводить на ограниченном участке с типовыми операциями. Это позволяет измерить фактическое время захвата и установки паллет, выявить причины остановок и проверить взаимодействие робота с другими участниками складского движения. После устранения обнаруженных проблем можно расширять перечень заданий и количество обслуживаемых зон.
Экономический результат автоматизации зависит от интенсивности операций, числа рабочих смен и продолжительности простоев. Если штабелирование выполняется регулярно на протяжении большей части суток, роботизированная техника способна взять на себя значительный объём повторяющейся работы. Но при небольшом грузообороте и редких операциях расходы на оборудование и интеграцию могут оказаться несоразмерными получаемой экономии.
Автоматическое штабелирование позволяет сделать работу с паллетами более последовательной и контролируемой. При этом надёжность всей системы определяется не одной характеристикой робота, а согласованностью множества элементов: качества поддонов, состояния стеллажей, точности навигации и правил управления заданиями. Чем лучше склад подготовлен к таким операциям, тем стабильнее роботизированная техника выполняет свою работу и тем меньше вмешательства требуется со стороны персонала.